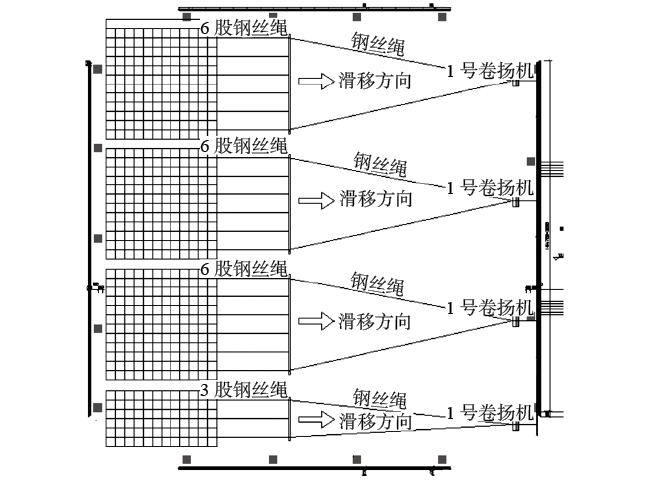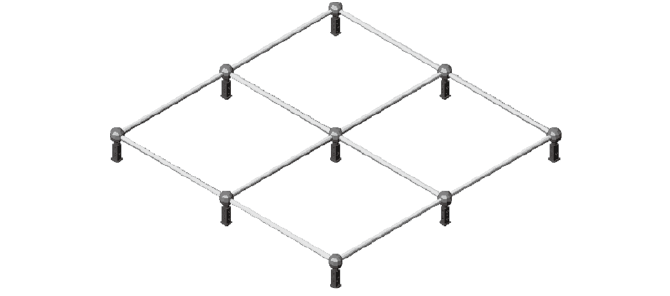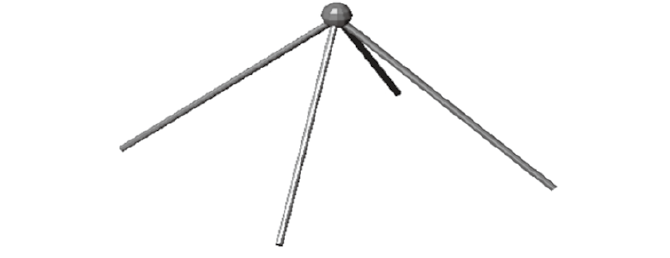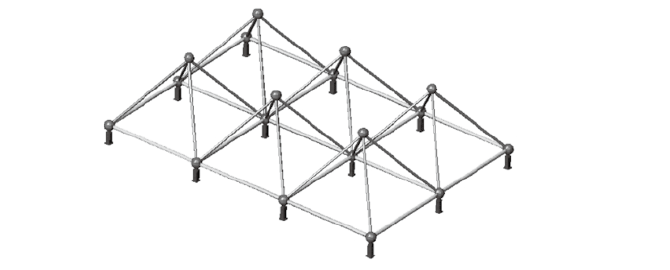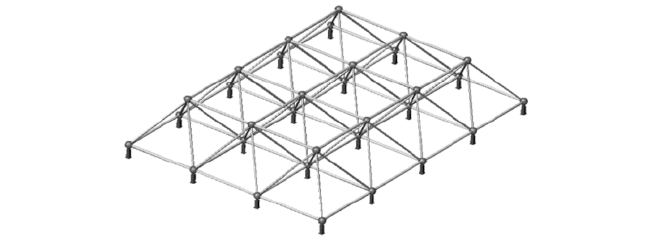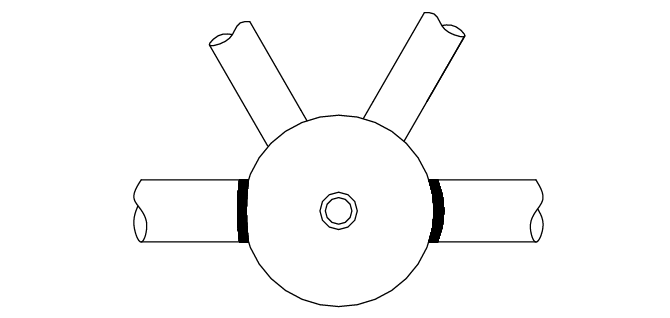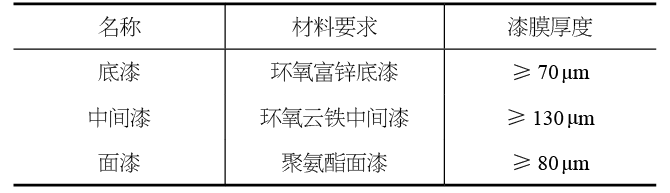
1 工程概况 本项目3层主机房屋盖采用正交正放四角锥网架,跨度为46.8 m×48.0 m,上弦平面双侧找坡,网架最大高度2.5 m,最小高度1.8 m,节点采用焊接空心球节点,支座节点采用成品弹性球铰支座。 由于技术的持续进步,许多网格结构,如大量的焊接球形节点网格,已经开始使用在工厂制造和现场安装的建设策略。 随着网架制作技术的不断完善,现场安装已经成为网架工程项目管理的核心。在对本工程的建筑、结构特性、建设位置的特性以及施工环境进行深入研究后,决定选择滑移架作为支撑和操作平台的高空原位拼接进行网架的施工。 2 方案选择 根据建筑结构的特点,在考虑质量、安全、进度和经济效益的基础上,结合当地的施工技术条件和设备资源供应等因素,采取因地制宜的方法。 通过对比满堂脚手架高空拼装法、累积滑移法、整体顶升法、滑移脚手架高空拼装法等各类安装方法,滑移脚手架高空拼装法方案简单,安装中网架受力均衡,验算工作量少,特别适合本项目的网架安装。 3 施工重难点 (1)本工程网架为高空散装,采用滑动脚手架形式安装,网架跨度较大,单个杆件较重,需塔式起重机配合吊装。 (2)本工程网架为焊接球网架,结构形状复杂而独特,涉及多种杆件和焊接球,需要进行大量现场焊接工作。然而,现场场地受限制且现场分拣料的困难程度较大。 应根据总体工期计划合理安排材料的分批进场、现场合理码放以及周转,在确保安全和进度的情况下,节约成本。 4 4.1 滑移脚手架搭设与滑移 脚手架上满铺脚手板用作操作平台,脚手架平台顶面距网架下弦750 mm(标高18.850 m),脚手架立管底部安装万向轮,万向轮应安装在每根脚手架立杆正下方,与立杆焊接或螺栓连接。立杆双向间距均为0.9 m。 每个12 m×12 m的平台共196根立杆,立杆为14列,其中3列设置万向轮,共设置42个万向轮。 每个12 m×6 m的平台共112根立杆,立杆为8列,其中2列设置万向轮,共设置28个万向轮。 在滑移满堂脚手架上拼装网架前,应在其他没有安装万向轮的立杆下面垫好方木,使施工荷载均匀传递到楼板上。在脚手架两端架子外侧设置剪刀撑,与地面呈45 °。 当完成一跨网架安装且滑移满堂脚手架卸载后,将立杆下面的方木撤掉,通过安装在立杆下的万向轮将滑移满堂脚手架分块滑移至下一跨。 由于本工程网架下面3层楼板上分布了较多预留洞,且预留洞边缘有高出地面150 mm的翻沿,当滑移架遇到预留洞翻沿时,交替将万向轮调换至前面没有预留洞翻沿的立杆下面,继续向前滑移。脚手架滑移顺序如图1所示。 图1 脚手架滑移顺序示意 在脚手架滑移过程中,需要一位经验丰富的起重工担任统一指挥,每名工人都配备一台对讲机,以便协调分配工作、步调一致,确保直线度。此外,还应有专人检查脚手架架体是否偏离轨道,以及滑轮是否有损坏。 平台滑动时滑动速度控制在0.1 m/min以内,匀速滑动,要求控制好卷扬机速率。脚手架移动到正确位置后,首先使用木楔锚固滑轮。每个可移动的脚手架平台只需要在前后两排立杆的位置分别设置3个木楔,这些木楔可以作为控制脚手架移动的第二道安全措施。对于没有设置滑轮的立杆,均用方木垫好,待下次滑移前取走方木和锁住滑轮的木楔子,然后开始滑移脚手架。 4.2 网架拼装 第1步:首先在平台上摆放下弦球、下弦杆,形成田字格,如图2所示。 图2 摆放下弦球、下弦杆示意 第2步:在现场拼装场地将腹杆和上弦球拼装成正锥形小拼单元,如图3所示。 图3 正锥形小拼单元示意 第3步:将正锥形小拼单元与下弦球拼装,如图4所示。 图4 正锥形小拼单元与下弦球拼装示意 第4步:安装与上弦球相连的水平杆件,如图5所示。 图5 安装水平杆件示意 4.3 焊接与涂装 现场焊接主要为杆件与焊接球之间的焊接,本工程为全焊接球结构(图6)。 图6 螺栓球焊接示意 网架为小尺寸网格结构,因此现场杆件数量和焊接球节点数量较多,焊缝条数多。 钢管与空心球的焊接采用全熔透焊接。 焊接方法为CO2半自动焊或手工电弧焊。 焊接设备为KR–500半自动CO2焊机或交流电弧焊机BX3–500。 焊接材料为ER49–1(Q235、Q235与Q355)。 焊接电压为28~30V(CO2焊)或21~25V(手工弧焊)。 焊接电流为250~320A(CO2焊)或160~200A(手工弧焊)。 焊缝质量要求为一级焊缝,焊后100 %超声波探伤。 本工程防腐底漆、中间漆涂装在工厂完成,面漆在施工现场拼装完成后进行涂装,防火涂料在面漆涂装完成后进行。 要求封闭所有闭口构件的两端,若未封闭需加装封板,以确保管道内部不受锈蚀影响。完成的构件应进行除锈处理,使钢材表面呈现金属光泽,以满足室内构件除锈质量等级Sa2.5的标准要求。 构件除锈后立即涂防腐底漆,整个防腐涂层配套干膜厚度应不小于200 μm,各道漆的要求见表1。 表1 各道漆的要求 5 网架测量措施 5.1 测量方法 在3层地面设置四处基准点形成闭合环,同时在4层混凝土柱处设置8个基准点(每边2处)形成闭合环进行高差测量,安装过程中选取有代表性的轴线(不少于6处轴线),在安装完网架的跨中及1/4跨的下弦球处设置检测点,用钢尺和水准仪结合测量网架的沉降(变形)值。 5.2 不均匀沉降 基础不均匀沉降监测采取在各支承柱基础承台四角设置水平观测点的方法,使用水平仪对基础进行观测。水平位移监测采取轴线控制方法,在一排支承架基础承台两端设置两个与轴线平行的控制点,根据控制点弹出控制线,通过全站仪监测基础水平位移。 5.3 网架挠度监测方法 网架挠度监测根据设计图纸要求分次进行,第一次为网架主体安装完,第二次为网架屋面安装完。观测下弦中央一点及各向下弦跨度四等分点,采用钢尺和水准仪测量。挠度观测需由有资质的单位进行,具体实施方案由有资质挠度监测单位出具,报监理单位审批。 6 结束语 采用滑移脚手架进行球形网架安装可以提高安装精度和效率,帮助工人更快地完成安装任务,从而节省时间和成本。